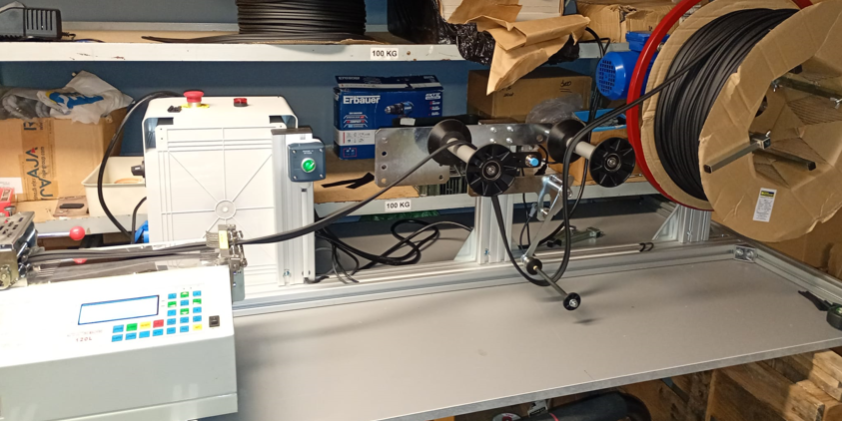
Tak było w jednym z naszych ostatnich projektów: automatyczna maszyna tnąca odcina z gumowego sznura odcinki o zadanej długości, a sznur nawinięty jest na duży, ciężki bęben. Maszyna sama ciągnie materiał, ale nie jest w stanie obracać bębna. Do tej pory przy stanowisku musiał stać pracownik, który ręcznie odwijał i rozciągał gumę, żeby maszyna mogła ją pobierać. Opisujemy, jak to zadanie rozwiązaliśmy, dlaczego jest technicznie proste i jak przy okazji podnieśliśmy bezpieczeństwo stanowiska.
Dlaczego ręczne rozwijanie gumy blokowało maszynę tnącą?
Maszyna tnąca ma własny podajnik, który odmierza długość odcinka i przeciąga sznur pod nóż. Jest zaprojektowana do pobierania materiału luźnego, nie do obracania bębna o dużej masie. Gdyby ciągnęła gumę bezpośrednio z bębna, materiał by się rozciągał, a odcinki wychodziłyby krótsze lub dłuższe od zadanej wartości – guma jest sprężysta i zmienia długość pod naciągiem. Przy dużym oporze podajnik zacząłby też ślizgać się po sznurze.
Dlatego przy stanowisku musiał pracować człowiek. Jego zadanie polegało na tym, żeby przed maszyną zawsze był zapas luźnej gumy: odwijał bęben, rozciągał materiał i pilnował, żeby sznur się nie zaplątał. To praca monotonna, wymagająca ciągłej uwagi i całkowicie wiążąca jedną osobę. Maszyna tnąca mogła pracować tylko wtedy, gdy ktoś stał obok – przerwa, zmiana obowiązków albo nieobecność pracownika oznaczały postój.
To typowa sytuacja w małych i średnich zakładach: kosztowna maszyna automatyczna, której wydajność ogranicza ręczna czynność obok niej. Zanim zacznie się myśleć o wymianie maszyny, warto sprawdzić, czy nie wystarczy zautomatyzować tego jednego kroku. Szerzej piszemy o tym w artykule Czy automatyzacja musi być skomplikowana?.
Jak działa automatyczna rozwijarka gumy z czujnikiem naciągu?
Zasada jest prosta i znana z maszyn przewijających: między bębnem a maszyną tnącą sznur przechodzi przez ramię z prowadnicą, które opiera się na materiale. Gdy maszyna pobiera gumę, zapas luźnego materiału się kończy, sznur napina się i podnosi ramię. Czujnik wykrywa to położenie i włącza silnik napędzający bęben. Bęben odwija gumę, ramię opada, czujnik zgłasza wystarczający zapas i silnik się zatrzymuje. Cykl powtarza się tyle razy, ile potrzeba – bez udziału człowieka.
Bęben napędza silnik zasilany przez falownik, czyli przemiennik częstotliwości, który pozwala płynnie regulować prędkość obrotową. Domyślnie silnik pracuje z częstotliwością 25 Hz, czyli z połową prędkości znamionowej, a maksymalną wartość ograniczono do 50 Hz. Płynny rozruch i hamowanie, ustawiane w parametrach falownika, są tu ważniejsze od samej prędkości: ciężki bęben ruszony gwałtownie szarpałby materiałem, a zatrzymany gwałtownie – rozwijałby się dalej siłą bezwładności.
Sterowanie zrealizowaliśmy na przemysłowej płytce z mikrokontrolerem ESP32-S3, która ma osiem optoizolowanych wejść cyfrowych, osiem wyjść przekaźnikowych, port Ethernet i interfejs RS-485. Falownik sterowany jest przez Modbus RTU (protokół komunikacji szeregowej po RS-485): sterownik wysyła mu polecenia startu, zatrzymania i zadaną częstotliwość, a odczytuje stan i ewentualne kody błędów. Logika działania jest krótka:
| Wejście „zezwolenie” | Czujnik zapasu gumy | Silnik bębna |
| nieaktywne | dowolny stan | zatrzymany |
| aktywne | brak zapasu (guma napięta) | pracuje |
| aktywne | zapas wystarczający | zatrzymany |
Program sprawdza wejścia co 2 ms, a każdy sygnał musi być stabilny przez 30 ms, zanim zostanie uznany – to filtruje drgania styków i zakłócenia, które przy silniku z falownikiem są nieuniknione. Ustawienia, takie jak prędkość czy przypisanie wyjść, zmienia się przez przeglądarkę, na prostej stronie w języku polskim, bez instalowania oprogramowania. Zapisane wartości przechowywane są w pamięci nieulotnej i pozostają po wyłączeniu zasilania.
Wybór mikrokontrolera zamiast sterownika PLC wynikał z charakteru zadania: kilka wejść, kilka wyjść, komunikacja z falownikiem i interfejs WWW to zakres, w którym mała płytka przemysłowa jest wystarczająca i tańsza. Przy większej maszynie lub integracji z linią produkcyjną wybralibyśmy PLC – kryteria tego wyboru opisujemy w artykule o sterownikach PLC.
Co zmieniła automatyzacja w pracy stanowiska?
Najważniejsza zmiana jest oczywista: stanowisko może pracować bez przerwy, bez osoby, która stoi przy bębnie. Maszyna tnąca dostaje zawsze taki sam, luźny zapas materiału, więc pracuje w stałym rytmie, a odcinki mają powtarzalną długość, bo guma nie jest rozciągana przez podajnik. Pracownik, który wcześniej był przywiązany do bębna, zajmuje się wymianą bębnów, odbiorem gotowych odcinków i kontrolą jakości – czynnościami, które rzeczywiście wymagają człowieka.
Druga zmiana to przewidywalność. Ręczne rozwijanie zależy od tempa i uwagi pracownika: raz zapas jest za duży i sznur się plącze, raz za mały i maszyna ciągnie napiętą gumę. Automat reaguje zawsze tak samo, w ciągu milisekund, przez całą zmianę i kolejne zmiany. W praktyce stanowisko jest ograniczone wyłącznie wydajnością maszyny tnącej i czasem potrzebnym na założenie nowego bębna.
Trzecia zmiana dotyczy kosztów. Cały układ – silnik, falownik, czujnik, płytka sterująca i szafka – to wydatek nieporównywalnie mniejszy niż nowa maszyna tnąca z własnym odwijakiem. Prostych automatyzacji tego typu jest w zakładach produkcyjnych bardzo wiele: rozwijanie taśm, folii i przewodów, podawanie detali do maszyn, odbiór i układanie gotowych wyrobów. Właśnie takie zadania stanowią dużą część projektów, które realizujemy w ramach automatyzacji produkcji.
Dlaczego z automatyzacją łatwiej zadbać o bezpieczeństwo?
Przy ręcznym rozwijaniu człowiek pracuje tuż obok obracającego się bębna i napiętego materiału, a jedynym „systemem bezpieczeństwa” jest jego uwaga. Gdy stanowisko jest zautomatyzowane, człowiek nie musi przebywać w strefie ruchu, a każdą sytuację nienormalną można wykryć czujnikiem i obsłużyć w programie. Dodanie takiej funkcji to zwykle jeden czujnik, jedno wejście i kilka linii kodu.
W tym projekcie zastosowaliśmy wejście kontrolne, do którego można podłączyć np. czujnik zerwania lub zaplątania sznura, wyłącznik krańcowy osłony albo sygnał błędu z maszyny tnącej. Działa ono w logice bezpiecznej: obwód zamknięty oznacza stan prawidłowy, a otwarty – błąd. Dzięki temu przerwany przewód albo odłączony czujnik również zatrzymują stanowisko, zamiast pozostać niezauważone. Po wykryciu błędu:
- silnik bębna dostaje natychmiastowe polecenie zatrzymania,
- wyjście zezwolenia dla maszyny tnącej zostaje wyłączone,
- załącza się osobne wyjście sygnalizacji błędu, np. lampka lub kolumna sygnalizacyjna,
- ponowne uruchomienie jest zablokowane, dopóki operator świadomie nie skasuje błędu, wyłączając i ponownie włączając zezwolenie.
Ten ostatni punkt jest ważny: stanowisko nie rusza samo, gdy czujnik wróci do stanu prawidłowego. W programie sprawdzenie błędu wykonywane jest przed decyzją o starcie silnika, więc nie może dojść do sytuacji, w której silnik dostaje polecenie startu, a ułamek sekundy później polecenie stopu. Każde wyjście przekaźnikowe ma też tylko jedną funkcję – program nie pozwala przypisać dwóch ról do tego samego przekaźnika, co chroni przed pomyłką przy zmianie konfiguracji. Logika sterowania została sprawdzona 72 testami automatycznymi uruchamianymi na komputerze, zanim program trafił na płytkę.
Trzeba jednak jasno rozróżnić dwie rzeczy. Opisane wyżej zatrzymanie po błędzie to funkcja procesowa – chroni materiał, maszynę i porządek pracy. Funkcje bezpieczeństwa chroniące ludzi, takie jak zatrzymanie awaryjne czy blokada osłony bębna, realizuje się na certyfikowanych komponentach: przekaźnikach lub sterownikach bezpieczeństwa, dobranych zgodnie z oceną ryzyka. Zasady ich doboru opisujemy w artykule o bezpieczeństwie maszyn przemysłowych. Automatyzacja ułatwia jedno i drugie, bo stanowisko ma już silnik sterowany elektrycznie, szafkę i miejsce na dodatkowe czujniki.
Najczęściej zadawane pytania
Czy rozwijarkę można dobudować do istniejącej maszyny tnącej?
Tak, w większości przypadków rozwijarka jest osobnym urządzeniem ustawionym przed maszyną. Wymiana sygnałów ogranicza się do zezwolenia na pracę i ewentualnie sygnału błędu, więc ingerencja w samą maszynę tnącą jest minimalna.
Jaki czujnik naciągu najlepiej się sprawdza?
Przy sznurach i taśmach najprostsze i najbardziej odporne jest ramię z prowadnicą opierające się na materiale, z czujnikiem położenia – indukcyjnym, optycznym lub krańcowym. Pomiar siły czujnikiem tensometrycznym jest dokładniejszy, ale przy materiale ciętym na odcinki zwykle niepotrzebny.
Czy do sterowania rozwijarką potrzebny jest sterownik PLC?
Nie musi być. Przy kilku wejściach i wyjściach wystarczy mała przemysłowa płytka z mikrokontrolerem albo przekaźnik programowalny. PLC ma sens, gdy rozwijarka jest częścią większej linii albo gdy zakład chce mieć jednolity standard sterowników dla działu utrzymania ruchu.
Dlaczego silnik bębna sterowany jest falownikiem, a nie zwykłym stycznikiem?
Falownik pozwala płynnie ruszać i hamować ciężkim bębnem oraz dobrać prędkość do wydajności maszyny tnącej. Przy stycznikowym załączaniu bęben szarpałby materiałem przy każdym starcie, a po zatrzymaniu rozwijał się dalej siłą bezwładności.