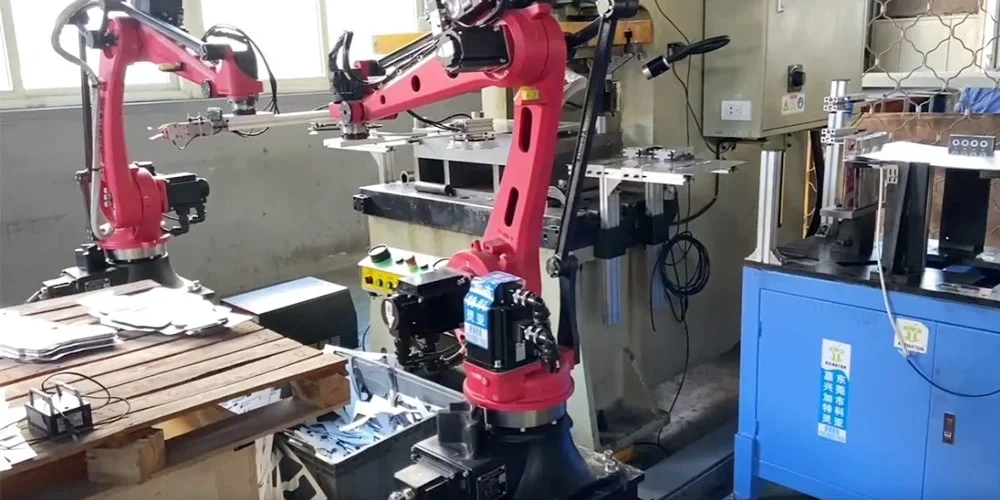
W jednym z bieżących projektów przygotowujemy linię montażową, na której 6-osiowy robot Borunte BRTIRUS1820A ma podawać detale i wykonywać operacje montażowe: wciskanie i wkręcanie. Artykuł nie powtarza ogólnego porównania chińskich i europejskich robotów – to opisaliśmy w tekście o tym, czy tańszy robot może zastąpić ABB. Tutaj skupiamy się na konkretnym modelu i konkretnej aplikacji: co sprawdzamy przed integracją, gdzie widzimy ograniczenia i jak projektujemy stanowisko, żeby je obejść.
Dlaczego do linii montażowej rozważamy robota Borunte BRTIRUS1820A?
Punkt wyjścia był typowy dla linii montażowej średniej wielkości: jeden robot ma obsłużyć kilka stanowisk ułożonych wokół siebie, pobierać detale z podajnika lub palety, odkładać je do przyrządów montażowych i wykonywać część operacji samodzielnie. Z tego wynikły trzy wymagania: zasięg pozwalający sięgnąć do kilku stref bez dodatkowej osi liniowej, udźwig wystarczający na chwytak z wkrętarką lub chwytak dwustronny oraz powtarzalność na poziomie setnych części milimetra.
Montowany wyrób to podzespół z tworzywa z metalowymi insertami, a docelowy czas cyklu wynosi 6 sekund. To wymaganie mocno wpływa na projekt stanowiska: w 6 sekundach robot musi pobrać detal, odłożyć go do przyrządu i zdążyć przed kolejnym cyklem, więc na pojedynczy ruch zostaje ok. 1–1,5 s. Trasy muszą być krótkie, stanowiska ustawione blisko podstawy robota, a zamiast dwóch osobnych podejść lepiej sprawdza się chwytak dwustronny, który w jednym ruchu odbiera gotowy detal i odkłada nowy.
BRTIRUS1820A to robot przegubowy o udźwigu 20 kg i zasięgu 1850 mm. W nazwie modeli Borunte zakodowane są właśnie te dwie wartości: „18” oznacza zasięg ok. 1,8 m, „20” – udźwig 20 kg. Przy takim zasięgu robot ustawiony centralnie obsługuje obszar o średnicy ponad 3,5 m, co w praktyce wystarcza na trzy–cztery stanowiska montażowe i bufor detali.
Istotny jest też sposób liczenia udźwigu. 20 kg to masa całego efektora: chwytaka, wkrętarki, przewodów, czujników i detalu. Chwytak pneumatyczny z dwoma szczękami i wkrętarką elektryczną potrafi ważyć 6–9 kg, zanim dołożymy detal. Poza masą sprawdza się wykres obciążenia nadgarstka – moment i moment bezwładności rosną z odległością środka ciężkości od kołnierza, więc długie narzędzie o masie 10 kg może być dla robota trudniejsze niż zwarty chwytak o masie 15 kg.
Czynnik kosztowy nie jest jedynym argumentem, ale jest ważny. Na linii montażowej robot to zwykle mniejsza część budżetu niż przyrządy, podajniki, system bezpieczeństwa i programowanie, jednak przy stanowisku, które ma się zwrócić w ciągu dwóch–trzech lat, różnica w cenie ramienia bywa decydująca. Robotyzację montażu zawsze liczymy jako całe stanowisko – szczegółowo piszemy o tym na stronie o automatyzacji montażu.
Dla orientacji: w publicznych ogłoszeniach BRTIRUS1820A oferowany jest w cenie ok. 10 tys. euro za robota ze sterownikiem i panelem programowania (bez transportu, cła i uruchomienia). Zestawienia cen robotów klasycznych marek w klasie 10–20 kg podają dla samego ramienia ok. 35–60 tys. dolarów, czyli kilkukrotnie więcej. Na poziomie całego stanowiska różnica jest mniejsza, bo przyrządy, chwytaki, zabezpieczenia i programowanie kosztują tyle samo niezależnie od marki robota – kompletne stanowisko zrobotyzowane w tej klasie to zwykle 90–180 tys. dolarów. Mimo to przy mniejszych projektach oszczędność na samym ramieniu potrafi przesądzić o opłacalności inwestycji.
Jak BRTIRUS1820A wypada na tle klasycznych robotów o udźwigu 20 kg?
Poniższe zestawienie porównuje dane katalogowe Borunte z typowymi parametrami robotów tej klasy od producentów z rozbudowanym zapleczem w Polsce (np. KUKA KR 20 R1810-2, FANUC M-20iD/25). Wartości klasycznych robotów podajemy jako zakres, bo zależą od wersji.
| Parametr | Borunte BRTIRUS1820A | Klasyczny robot 20–25 kg |
| Udźwig | 20 kg | 20–25 kg |
| Zasięg | 1850 mm | ok. 1800–1850 mm |
| Powtarzalność pozycjonowania | ±0,05 mm | ±0,02–0,04 mm |
| Masa robota | ok. 230 kg | ok. 250 kg |
| Stopień ochrony | IP54 nadgarstek, niższy na korpusie | zwykle IP65–IP67 całego ramienia |
| Komunikacja ze sterownikiem linii | wejścia/wyjścia cyfrowe, Modbus TCP | I/O, PROFINET, EtherNet/IP, EtherCAT (zależnie od opcji) |
| Funkcje bezpieczeństwa w sterowniku robota | do weryfikacji dla konkretnej konfiguracji | dostępne opcje typu SafeMove, DCS, SafeOperation |
| Programowanie offline | RoboDK (postprocesor Borunte) | własne środowiska producenta + RoboDK |
| Dokumentacja | część tylko po chińsku lub w tłumaczeniu angielskim | pełna, także po polsku |
Z punktu widzenia montażu najważniejsza jest powtarzalność. ±0,05 mm to wartość wystarczająca do większości operacji pick & place i wkładania detali do przyrządów, pod warunkiem że detal i gniazdo mają fazy wprowadzające, a luz montażowy nie jest mniejszy niż kilka setnych milimetra. Trzeba też pamiętać, że powtarzalność to nie dokładność bezwzględna. Robot wraca w ten sam punkt z tolerancją ±0,05 mm, ale punkt zaprogramowany offline, np. z modelu CAD, może odbiegać od rzeczywistego o dziesiąte części milimetra. Dlatego punkty montażowe i tak dobiera się na miejscu, a programy offline traktuje jako punkt wyjścia.
Niższy stopień ochrony korpusu (IP – Ingress Protection, odporność obudowy na pył i wodę) nie jest problemem na czystej linii montażowej, ale wyklucza pracę w pobliżu chłodziwa, pyłu szlifierskiego czy myjek. Różnicą, która wychodzi dopiero przy uruchomieniu, jest dokumentacja: opisy błędów, rejestry komunikacyjne i instrukcje sterownika bywają niepełne. Czas potrzebny na rozpracowanie sterownika wliczamy do harmonogramu projektu, zamiast zakładać, że będzie tak samo jak w przypadku marki, z którą pracowaliśmy wcześniej.
Jak połączyć robota Borunte ze sterownikiem PLC linii montażowej?
Na linii montażowej robot nie pracuje samodzielnie. Nadrzędnym urządzeniem jest sterownik PLC (Programmable Logic Controller – programowalny sterownik logiczny) linii, który zna stan wszystkich stanowisk, podajników i przyrządów. Robot wykonuje zadania, które PLC mu zleca. Taki podział upraszcza diagnostykę i pozwala w przyszłości wymienić robota na inny model bez przepisywania logiki całej linii.
Sterownik Borunte udostępnia dwie drogi komunikacji, które bierzemy pod uwagę:
- wejścia i wyjścia cyfrowe – proste, odporne na problemy z siecią, ale ograniczone liczbą sygnałów; nadają się do potwierdzeń typu „gotowy”, „start programu”, „detal odłożony”,
- Modbus TCP – protokół komunikacyjny przez Ethernet, w którym sterownik robota udostępnia rejestry do odczytu i zapisu; przez niego można przekazać numer programu, parametry (np. numer gniazda w przyrządzie, offset z kamery) i odczytać stan robota oraz kody błędów.
Klasyczni producenci oferują zwykle także PROFINET lub EtherNet/IP, czyli protokoły czasu rzeczywistego, które sterowniki PLC obsługują natywnie. Przy Modbus TCP po stronie PLC trzeba przygotować blok komunikacyjny, pilnować cyklu odpytywania i obsługi zerwanego połączenia. To dodatkowa praca, ale niewielka i jednorazowa – napisany i przetestowany blok można używać w kolejnych projektach.
Wymiana danych opiera się na prostym protokole uzgodnień (handshake): PLC wystawia numer zadania i sygnał startu, robot potwierdza przyjęcie, wykonuje ruch i zgłasza zakończenie lub błąd. Każdy krok ma limit czasu, po którym PLC przechodzi w stan alarmu. Dzięki temu operator na panelu HMI (Human-Machine Interface – panel operatorski) widzi czytelny komunikat, zamiast zgadywać, dlaczego robot stoi.
Osobnym tematem są funkcje bezpieczeństwa. W klasycznych robotach ograniczanie stref pracy i prędkości można realizować w certyfikowanym module bezpieczeństwa sterownika robota. Przy Borunte zakładamy, że bezpieczeństwo stanowiska realizuje zewnętrzny sterownik bezpieczeństwa: wygrodzenie z ryglowanymi drzwiami, kurtyny lub skanery w strefach załadunku, obwód zatrzymania awaryjnego wpięty w wejścia bezpieczeństwa robota. Zasady doboru tych elementów opisujemy w artykule o bezpieczeństwie maszyn przemysłowych.
Czy chiński robot poradzi sobie z wciskaniem i wkręcaniem?
Podawanie detali to dla robota 6-osiowego zadanie standardowe. Operacje montażowe z siłą – wciskanie łożysk, pinów, insertów czy wkręcanie – wymagają już przemyślanego projektu stanowiska, niezależnie od marki robota.
Przy wciskaniu kluczowa jest sztywność. Robot przegubowy nie jest prasą: siła rzędu kilkuset niutonów powoduje ugięcie ramienia i przekładni, a reakcja wraca do reduktorów. Dlatego przy większych siłach robot tylko odkłada detal do gniazda, a wcisk wykonuje osobna prasa – pneumatyczna lub serwoprasa z pomiarem siły i drogi, która od razu daje zapis jakościowy każdej operacji. Przy małych siłach robot może wciskać sam, ale wtedy przydaje się element podatny na kołnierzu (kompensator osiowy lub kątowy), który wybiera drobne niewspółosiowości zamiast przenosić je na detal.
Przy wkręcaniu problemem jest moment reakcyjny. Wkrętarka montowana na robocie przenosi moment dokręcania na nadgarstek, dlatego stosuje się wkrętarki z ramieniem reakcyjnym lub sprzęgłem i dobiera masę narzędzia z zapasem względem wykresu obciążenia. Sterownik wkrętarki, a nie robota, odpowiada za kontrolę momentu i kąta dokręcenia oraz za wynik OK/NOK przekazywany do PLC.
W obu przypadkach roboty klasycznych marek oferują czujniki siły i momentu z gotową obsługą w sterowniku, co pozwala np. wyszukiwać otwór ruchem spiralnym. Przy Borunte zakładamy, że tej funkcji nie ma „w pudełku”, więc stanowisko projektujemy tak, żeby jej nie potrzebować: detale bazują się w przyrządach mechanicznie, a kontrolę wykonania zapewnia prasa, wkrętarka albo czujniki obecności.
Robot Borunte nie sprawdzi się tam, gdzie tolerancje montażowe są na granicy jego powtarzalności, proces wymaga regulacji siły w czasie rzeczywistym albo linia pracuje w trybie ciągłym bez możliwości postoju na diagnostykę. W takich aplikacjach dopłata do robota z rozbudowanym serwisem i czujnikami siły zwykle się zwraca. Wybór między robotem a prostszym układem kartezjańskim lub dedykowaną automatyką omawiamy w tekście o różnicach między automatyzacją a robotyzacją.
Pierwsze uruchomienie robota potwierdziło część założeń i obaliło jedną obawę. Borunte nie oferuje osobnego oprogramowania do programowania robota z komputera, znanego z klasycznych marek. Do wyboru jest emulacja panelu programowania (konsoli) podłączonego do robota albo program RoboDK, w którym tworzy się ścieżki offline i generuje kod przez postprocesor Borunte. Na etapie uruchomienia wystarczyło to w zupełności, choć trzeba się przyzwyczaić do innego sposobu pracy. Pozytywnym zaskoczeniem okazała się komunikacja Modbus TCP: konfiguracja po stronie robota i PLC była bardzo prosta, a wymiana danych działała stabilnie i szybko, bez opóźnień, które miałyby wpływ na 6-sekundowy cykl.
Najczęściej zadawane pytania
Czy robot Borunte ma oznakowanie CE?
Producent deklaruje zgodność z wymaganiami europejskimi dla wybranych modeli, ale przed zakupem trzeba otrzymać komplet dokumentów dla konkretnego egzemplarza. Robot przemysłowy jest maszyną nieukończoną, więc powinien mieć deklarację włączenia i instrukcję montażu. Za zgodność całego stanowiska i jego oznakowanie CE odpowiada integrator lub użytkownik, niezależnie od marki robota.
Jak programuje się roboty Borunte?
Podstawowym narzędziem jest ręczny panel programowania (teach pendant), na którym uczy się punktów i tworzy programy w języku producenta. Borunte nie ma osobnego środowiska programowania na komputer – można korzystać z emulacji panelu albo przygotować programy offline w RoboDK, który ma postprocesor dla robotów Borunte. Punkty montażowe i tak warto dopracować na rzeczywistym stanowisku.
Czy robota Borunte można podłączyć do sterownika Siemens lub innego PLC?
Tak, przez wejścia i wyjścia cyfrowe albo przez Modbus TCP, który obsługuje większość sterowników PLC. W przypadku Siemensa używa się standardowych bloków komunikacyjnych Modbus TCP. Protokoły takie jak PROFINET trzeba sprawdzić dla konkretnej wersji sterownika robota lub zastosować bramkę komunikacyjną.
Jaka powtarzalność robota wystarczy do montażu?
Dla większości operacji podawania i wkładania detali wystarcza powtarzalność ±0,05 mm, jeśli detale mają fazy wprowadzające i bazują się w przyrządzie. Przy pasowaniach ciasnych, bez faz, lub gdy luz montażowy jest mniejszy niż kilka setnych milimetra, potrzebny jest element podatny, czujnik siły albo osobne urządzenie do wciskania.